Komplexität lässt sich mit Begriffen wie Emergenz, Selbstorganisation, Rückkopplung oder Nichtlinearität beschreiben. In meinem Beitrag „Komplex ist nicht kompliziert“ habe ich bereits ausführlicher beschrieben, was komplexe Systeme von komplizierten Systemen unterscheidet.
Viele Eigenschaften komplexer Systeme bleiben jedoch zunächst abstrakt. Man kann über sie lesen und ihre Definitionen kennen, ohne ein wirklich intuitives Gefühl dafür zu entwickeln, wie aus vielen lokalen Wechselwirkungen plötzlich ein geordnetes Verhalten des Gesamtsystems entsteht.
Simulationen bieten einen anderen Zugang.
Dabei geht es nicht unbedingt darum, ein reales System möglichst vollständig nachzubilden oder seine Zukunft exakt vorherzusagen. Im Gegenteil: Ein Modell kann gerade deshalb interessant sein, weil es die Wirklichkeit radikal vereinfacht und sie damit möglicherweise verständlicher macht. Wichtige Fragen in diesem Zusammenhang sind z.B.:
- Was passiert, wenn wir ein System auf wenige grundlegende und idealisierte Regeln reduzieren?
- Beschreibt das Modell die Vorgänge in der realen Welt noch hinreichend gut?
- Können wir vorhersagen, was geschieht, wenn wir diese Regeln verändern?
- Lassen sich Erkenntnisse aus der Simulation auf die reale Welt übertragen?
Schwärme als komplexe Systeme
Ein eindrucksvolles Beispiel von Komplexität in der Natur ist das Schwarmverhalten von Tieren.
Starenschwärme können am Himmel riesige, fließende Strukturen bilden. Innerhalb weniger Augenblicke verändert der gesamte Schwarm seine Form und Bewegungsrichtung. Ähnliches lässt sich bei Fischschwärmen beobachten: Hunderte oder Tausende Tiere bewegen sich gemeinsam, halten Abstände ein, ändern ihre Richtung oder reagieren auf eine Bedrohung.
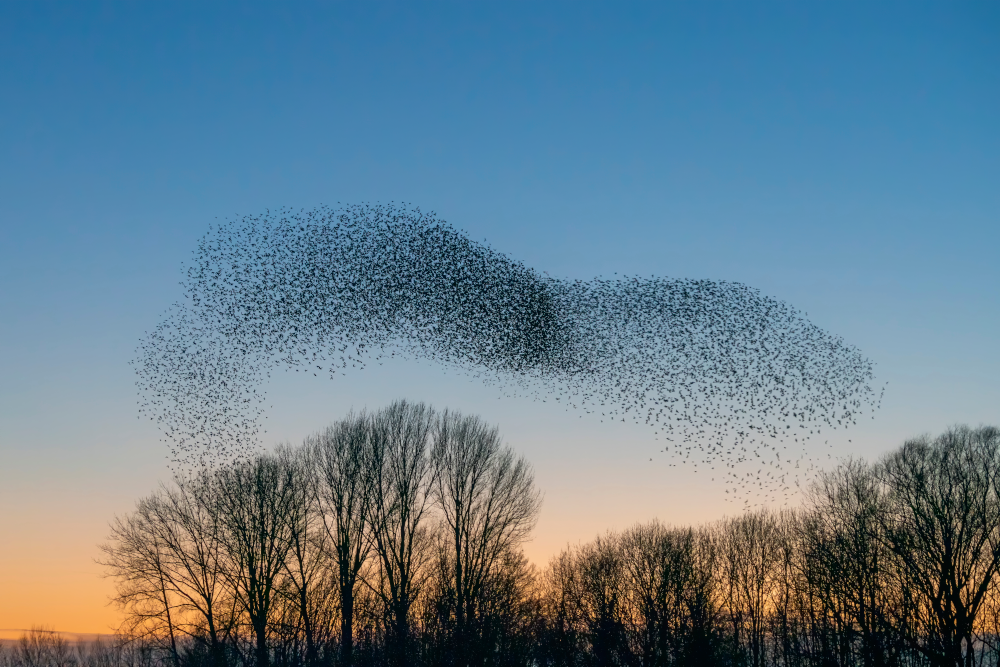
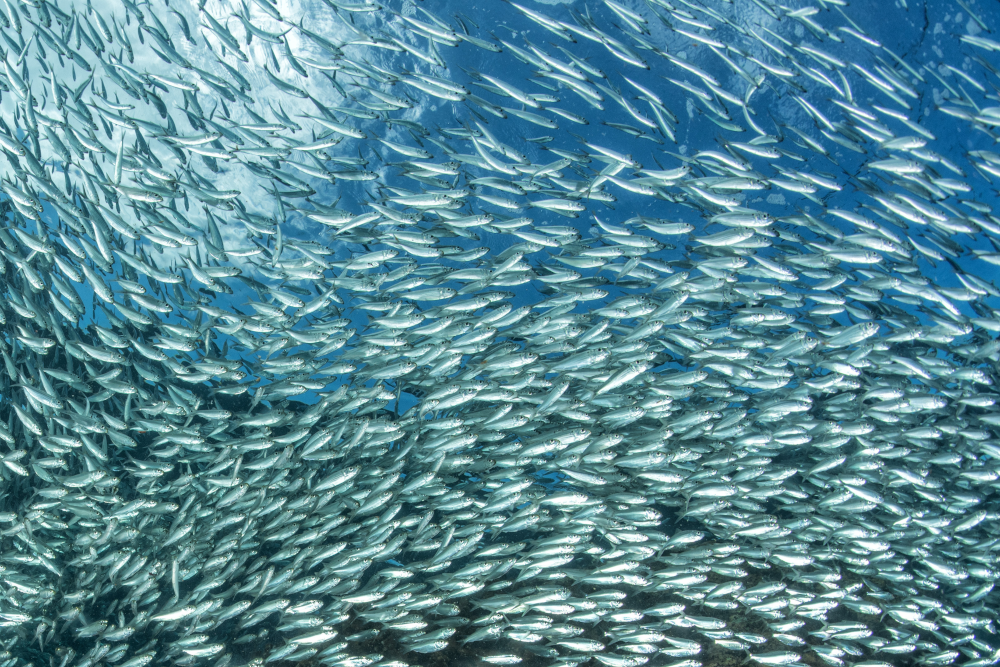
Das Schwarmverhalten von Tieren ist nicht nur ein faszinierendes Naturschauspiel, sondern auch Gegenstand der Forschung zu komplexen Systemen. Der Physiker und Nobelpreisträger Giorgio Parisi beschreibt in seinem populärwissenschaftlichen Buch Der Flug der Stare: Das Wunder komplexer Systeme [Parisi2022] unter anderem die Erforschung solcher Schwärme.
Die zentrale Frage ist dabei typisch für das Verständnis komplexer Systeme:
Wie kann aus dem Verhalten vieler einzelner Individuen eine geordnete Dynamik des Gesamtsystems entstehen?
Auf den ersten Blick könnte man vermuten, dass eine solche koordinierte Bewegung eine zentrale Steuerung erfordert. Doch es gibt keinen Leitvogel, der die Flugbahn des gesamten Schwarms bestimmt und keinen Fisch, der seinen Artgenossen ihre Positionen zuweist.
Die Ordnung entsteht vielmehr aus den lokalen Wechselwirkungen zwischen den einzelnen Tieren.
Genau das macht Schwärme zu einem anschaulichen Beispiel für Emergenz: Auf der Ebene des Gesamtsystems entstehen Strukturen und Verhaltensweisen, die keinem einzelnen Individuum vorgegeben sind.
Die Ursache für dieses komplexe kollektive Verhalten ist Selbstorganisation: Jedes Tier reagiert zunächst auf seine unmittelbare Umgebung, und aus der Vielzahl dieser lokalen Reaktionen entsteht ein globales Muster.
Das führt zu einer spannenden Frage:
Wie komplex müssen die Regeln sein, denen ein einzelnes Individuum folgt, damit auf der Ebene des Schwarms ein solches Verhalten entstehen kann?
Boids: Ein erstaunlich einfaches Modell
Genau diese Frage stellte sich Mitte der 1980er-Jahre auch der Informatiker Craig Reynolds, allerdings zunächst nicht aus biologischem Interesse, sondern im Bereich der Computeranimation.
Er suchte nach einer Möglichkeit, Schwärme und Herden von Tieren zu imitieren ohne dabei die Flug- oder Schwimmbahn jedes einzelnen Tieres vorgeben zu müssen. Bei Hunderten oder gar Tausenden von Individuen wäre das schnell aufwendig, wenn nicht unmöglich, und das Ergebnis wirkt trotzdem meist künstlich.
Reynolds wählte deshalb einen anderen Ansatz.
In seinem 1987 auf der Computergrafik-Konferenz SIGGRAPH veröffentlichten Paper Flocks, Herds, and Schools: A Distributed Behavioral Model [Reynolds1987] behandelte er jedes Tier als eigenständigen (Software-)Agenten, d.h. ein semi-autonomes Computerprogramm, dass in einem gewissen Umfang zu eigenständigem Verhalten fähig ist.
Diese virtuellen Tiere nannte er Boids, abgeleitet von „bird-oid objects“. Jeder Boid nimmt nur einen begrenzten Ausschnitt seiner Umgebung wahr und reagiert auf die anderen Boids in seiner unmittelbaren Nachbarschaft.
Das Entscheidende dabei:
Der Programmierer programmiert nicht den Schwarm. Er programmiert das Verhalten der einzelnen Individuen. Der Schwarm entsteht erst durch deren Interaktion.
Es gibt also keinen zentralen Algorithmus, der festlegt, welche Form der Schwarm annehmen soll. Kein Boid kennt die Position aller anderen. Und keiner besitzt einen Plan für das Verhalten des Gesamtsystems.
Gerade diese Reduktion macht das Modell für die Beschäftigung mit komplexen Systemen so interessant. Denn nun lässt sich eine grundlegende Frage experimentell untersuchen:
Wie viel individuelles Verhalten ist überhaupt notwendig, damit auf der Ebene des Gesamtsystems komplexes, koordiniert wirkendes Verhalten entsteht?
Reynolds‘ Antwort darauf war bemerkenswert überschaubar.
Drei Regeln genügen
Das klassische Boids-Modell basiert im Kern auf drei einfachen Regeln. Jeder Boid wendet sie auf die Individuen in seiner unmittelbaren Umgebung an. Er benötigt weder einen Überblick über den gesamten Schwarm noch Informationen darüber, welches globale Muster gerade entsteht.
Abstand halten
Kommt ein anderer Boid zu nahe, wird ausgewichen.
Diese Regel verhindert Kollisionen und sorgt dafür, dass die einzelnen Individuen einen gewissen Abstand zueinander einhalten. Je näher sich zwei Boids kommen, desto stärker wird die Tendenz, sich voneinander zu entfernen.
Ausrichtung an den Nachbarn
Ein Boid orientiert seine Bewegungsrichtung und Geschwindigkeit an den Boids in seiner Umgebung.
Bewegen sich die Nachbarn überwiegend in eine bestimmte Richtung, beginnt auch er, sich dieser Bewegung anzupassen. Dadurch können sich zunächst unabhängig voneinander bewegende Individuen nach und nach auf eine gemeinsame Bewegungsrichtung ausrichten.
Zusammenbleiben
Ein Boid versucht in der Nähe seiner Nachbarn zu bleiben.
Dazu bewegt er sich in Richtung des lokalen Zentrums der Boids in seiner Umgebung. Diese Regel verhindert, dass sich die Gruppe immer weiter ausdehnt und zerstreut.
Entscheidend ist das Zusammenspiel dieser drei Regeln: „Abstand halten“ verhindert, dass die Individuen zu dicht zusammenrücken. „Ausrichtung“ führt dazu, dass sich ihre Bewegungen aneinander angleichen. „Zusammenbleiben“ sorgt für eine kompakten Schwarm.
Keine dieser Regeln enthält jedoch eine Anweisung wie: „Bilde einen Schwarm.“ oder „Schwimmt im Kreis.“
Es gibt auch keine Regel, die einem Boid seine Position innerhalb einer Formation vorgibt. Kein Individuum weiß, welche Form der Schwarm annehmen soll oder wohin sich das Gesamtsystem entwickeln wird.
Und trotzdem können aus diesen wenigen lokalen Regeln geordnete Bewegungsmuster entstehen.
Genau an diesem Punkt wird das Boids-Modell für die Beschäftigung mit Komplexität interessant:
Das Verhalten des Gesamtsystems ist nicht explizit in den einzelnen Regeln beschrieben. Es entsteht erst aus den Wechselwirkungen vieler Individuen.
Selber ausprobieren
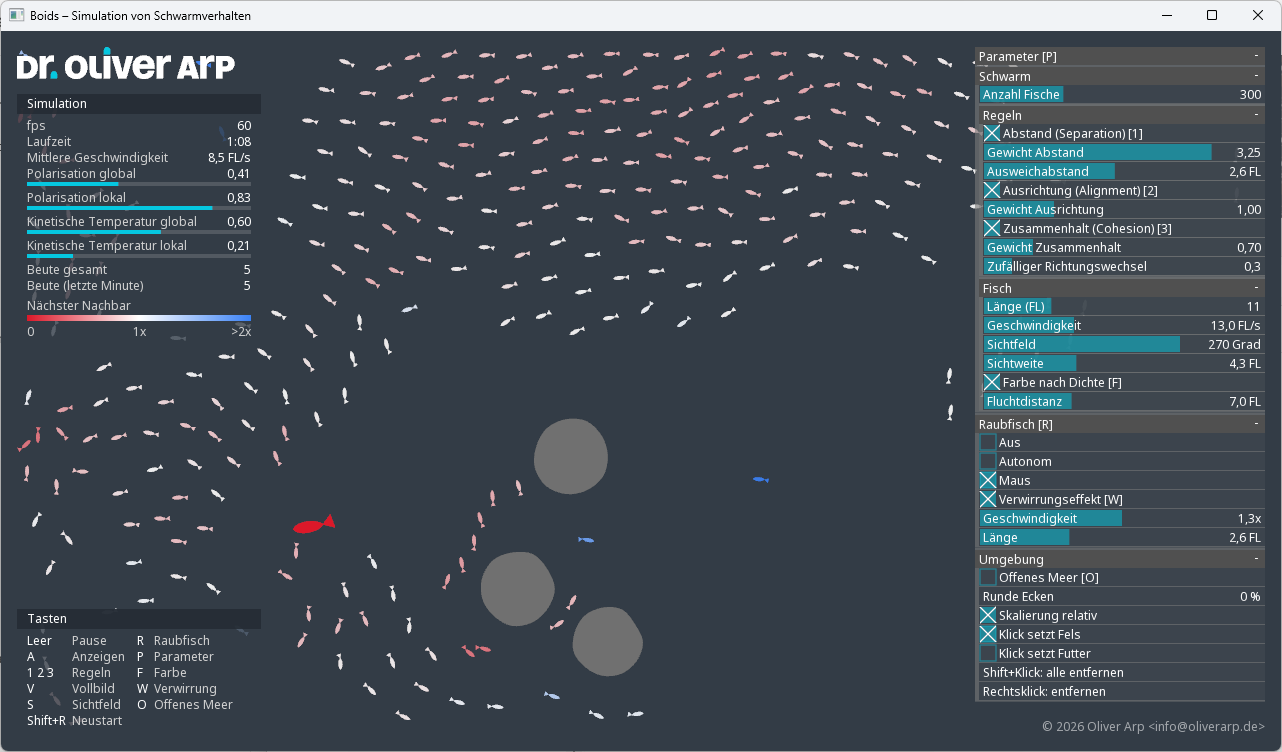
Was aus diesen drei Regeln entstehen kann, lässt sich am besten beobachten, wenn man selbst mit ihnen experimentiert. Genau dafür habe ich eine eigene interaktive Boids-Simulation eines Fischschwarms entwickelt:
Klicken Sie hier, um die Simulation jetzt in einem andereren Fenster zu starten. Wechseln Sie danach zwischen den Browser-Fenstern, um hierher zurückzukehren. Auf kleinen Bildschirmen, z.B. auf dem Handy, gibt es nur eine eingeschränkte Darstellung.
Allgemeine Hinweise zur Benutzung der Simulation finden Sie bei Bedarf unter https://oliverarp.de/boids.
Ein interessanter Ausgangspunkt für Experimente ist ein Zustand, in dem alle drei Regeln und der Raubfisch abgeschaltet sind und die Umgebungs-Option „Offenes Meer“ aktiviert ist (siehe Abschnitte „Regeln“, „Raubfisch“ und „Umgebung“ im Kasten „Parameter“ rechts, oder hier starten). Diese Option bewirkt, dass ein Fisch, der das Becken auf einer Seite verlässt, auf der anderen Seite wieder eintritt, wodurch Randeffekte durch Wände vermieden werden.
Nach einigen Sekunden befindet sich das System in einem dynamischen Gleichgewichtszustand:
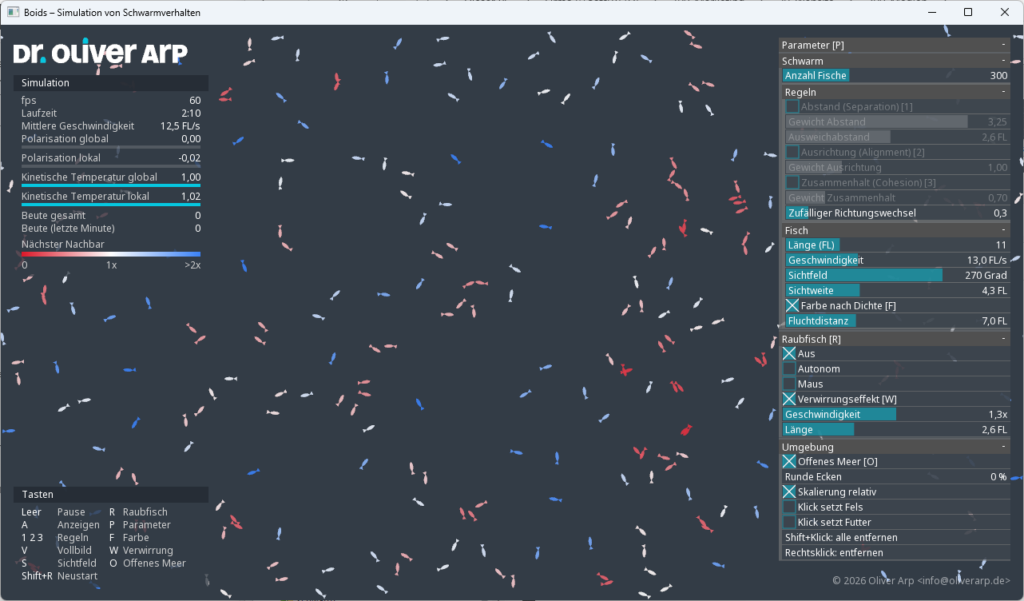
Die Fische bewegen sich jetzt weitgehend unabhängig voneinander und zufällig durch das Becken. Der einzige Mechanismus, der jetzt wirkt, ist eine direkte Kollision zweier Fische miteinander: Nach dem Stoß bewegen sich beide Stoßpartner unabhängig voneinander in eine zufällige Richtung weiter.
Das Bild erinnert an die ungeordnete Bewegung der Moleküle eines idealen Gases: Es gibt viele einzelne Teilchen, aber zunächst keine erkennbare kollektive Ordnung – es herrscht sogar maximale Unordnung. Die Simulation ist natürlich kein physikalisches Modell eines idealen Gases – die Analogie hilft jedoch, den Ausgangszustand zu beschreiben.
Aktiviert man die erste Regel „Abstand“, so fällt auf, dass die mittlere Geschwindigkeit der Fische deutlich abnimmt. Dies ist darauf zurückzuführen, dass nun der einzelne Fisch immer wieder abbremsen und anderen Fischen ausweichen muss. Bei genauerer Betrachtung kann man mit dem bloßen Auge feststellen, dass bei eingeschalteter Regel „Abstand“ schon etwas mehr Ordnung im Schwarm zu herrschen scheint und sich die einzelnen Fische im Mittel nicht mehr so nahe kommen wie im vorherigen Fall.
Schaltet man nun die Regel „Ausrichtung“ zusätzlich zu „Abstand“ hinzu, so ist eine deutliche Veränderung des Schwarmverhaltens zu beobachten:
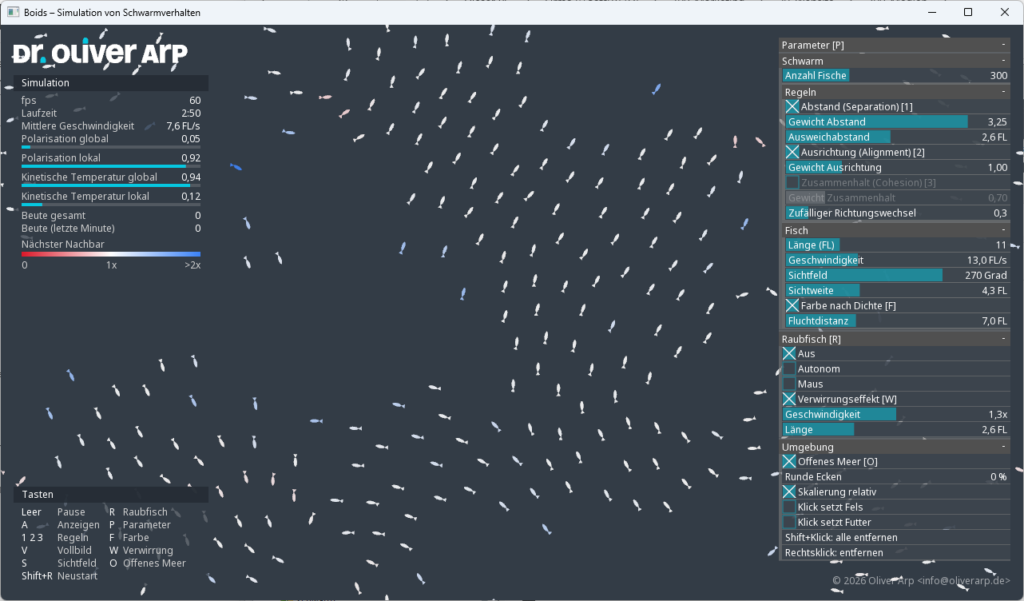
Die Fische gleichen schnell ihre Schwimmrichtung und Geschwindigkeit an ihre Nachbarschaft an. Dabei entstehen zunächst zusammenhängende Teil-Schwärme mit einer einheitlichen Ausrichtung („Polarisation“). Diese Teilschwärme vereinen sich im weiteren Verlauf teils über wirbelförmige Schwimmbahnen zu einem großen, lockeren Schwarm, der von einer Seite zur anderen durch den Simulationsbereich schwimmt.
Mit der Aktivierung der Regel „Zusammenhalt“ schließen sich Lücken, und man erhält einen kompakteren Schwarm.
Die einzelnen Regeln lassen sich nicht nur ein- und ausschalten, sondern auch deren Wirkung über die entsprechenden Schieberegler kontinuierlich variieren während man beobachten kann, wie sich das Verhalten des Gesamtsystems qualitativ verändert: Aus völliger Unordnung kann durch Variation geeigneter Parameter ein hochgeordnetes System entstehen.
Das beobachtete Verhalten hat große Ähnlichkeit mit Phasenübergängen in der Physik: ein (völlig ungeordnetes) Gas kondensiert zu einer Flüssigkeit, in der die Moleküle in einem mehr oder weniger festen Abstand aneinander vorbeigleiten können. Bei weiterer Abkühlung erstarrt die Flüssigkeit zu einem starren Festkörper in dem die einzelnen Atome ganz regelmäßig angeordnet sind.
Ordnung muss keineswegs bedeuten, dass alle Fische einfach gemeinsam in dieselbe Richtung schwimmen. Unter bestimmten Bedingungen können andere kollektive Strukturen entstehen – beispielsweise Wirbel, in denen sich die Individuen gemeinsam um ein Zentrum bewegen.
Gerade das macht das Experiment interessant: Es gibt nicht zwangsläufig nur einen geordneten Zustand, auf den das System zuläuft.
Und noch etwas lässt sich beobachten: Innerhalb eines Schwarms entstehen regelmäßige Abstände zwischen den Fischen, obwohl keinem einzelnen Fisch eine feste Position zugewiesen wurde. Es gibt kein vorgegebenes Raster und keinen zentralen Mechanismus, der die Tiere anordnet. Die räumliche Struktur entsteht aus ihren lokalen Wechselwirkungen.
Damit wird eine der zentralen Eigenschaften komplexer Systeme unmittelbar sichtbar:
Makroskopische Ordnung kann entstehen, ohne dass diese Ordnung irgendwo zentral geplant oder vorgegeben wurde.
Wer die Simulation ausprobiert, sollte deshalb nicht einfach möglichst viele Regler bewegen.
Interessanter ist ein kleines Experiment:
Einen Parameter auswählen. Eine Veränderung vornehmen. Und bevor man sie ausführt, eine Vorhersage treffen:
Was glaube ich, wird mit dem Schwarm passieren?
Dann beobachten, was tatsächlich geschieht.
Denn genau die Differenz zwischen unserer Erwartung und dem tatsächlichen Verhalten des Systems macht einen wesentlichen Teil dessen sichtbar, was die Beschäftigung mit komplexen Systemen so interessant macht.
Wenn die Umwelt ins Spiel kommt
Bisher haben wir nur betrachtet, wie die Fische miteinander interagieren. Reale komplexe Systeme existieren jedoch nicht isoliert. Sie sind in eine Umwelt eingebettet, auf deren Veränderungen sie reagieren müssen.
Auch das lässt sich in der Simulation ausprobieren.
Wände können eingeschaltet und weitere Hindernisse mit der Maus platziert werden. Nähert sich der Schwarm einem solchen Hindernis, müssen die einzelnen Fische ausweichen. Dabei kann sich der Schwarm verformen oder aufteilen und sich anschließend wieder neu organisieren.
Ähnliches geschieht, wenn Futter platziert wird. Plötzlich gibt es einen zusätzlichen äußeren Einfluss, auf den die Fische reagieren. Die bisherigen Wechselwirkungen zwischen „Abstand“, „Ausrichtung“ und „Zusammenbleiben“ verschwinden dadurch nicht. Sie wirken weiterhin, nun aber gemeinsam mit einer veränderten Umweltbedingung.
Noch deutlicher wird dieser Effekt beim zuschaltbaren Raubfisch. Die Fische reagieren auf die Bedrohung und verändern ihr Verhalten. Aus vielen lokalen Reaktionen entsteht wiederum eine Dynamik auf der Ebene des gesamten Schwarms.
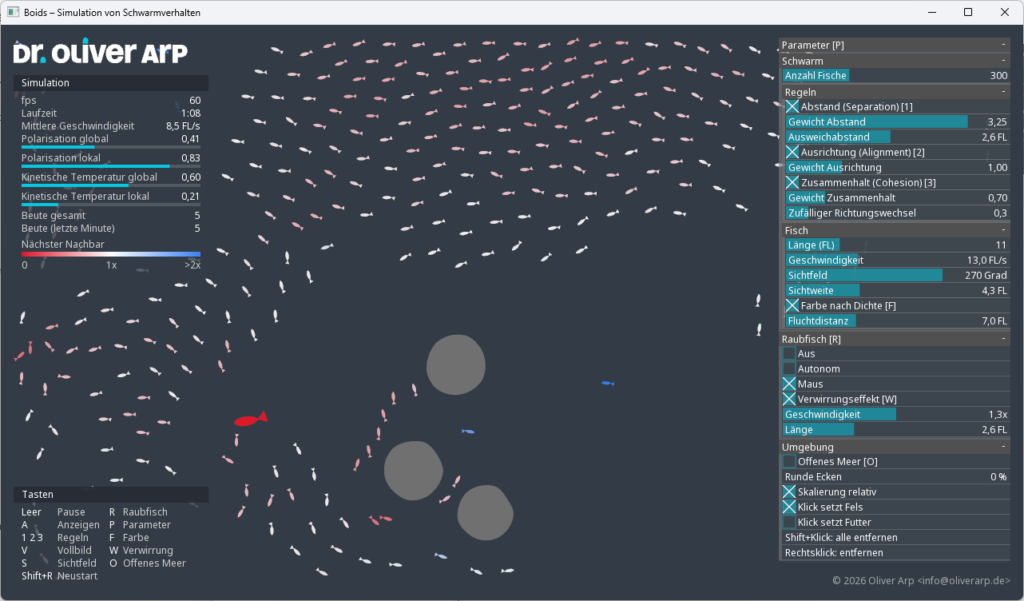
Denn das beobachtete Verhalten ergibt sich jetzt nicht mehr allein aus den Eigenschaften der einzelnen Fische und ihren Wechselwirkungen untereinander. Es entsteht aus dem Zusammenspiel von Individuen, lokalen Interaktionen und Umwelt.
Damit wird auch deutlich, warum es so schwierig sein kann, das Verhalten komplexer Systeme vorherzusagen. Selbst wenn wir die Regeln der einzelnen Akteure kennen, hängt die Entwicklung des Gesamtsystems davon ab, mit wem sie interagieren, in welchem Zustand sich das System gerade befindet und welchen Einflüssen es aus seiner Umwelt ausgesetzt ist.
Komplexe Systeme reagieren auf Veränderungen, und indem sie reagieren, verändern sie zugleich ihren eigenen Zustand.
Die interessante Frage lautet deshalb nicht nur:
Wie verhält sich der Schwarm?
Sondern auch:
Wie verändert sich sein Verhalten, wenn sich seine Umwelt verändert?
Was wir aus Boids über komplexe Systeme lernen können
Die Simulation macht mehrere Eigenschaften komplexer Systeme sichtbar, die in einer abstrakten Beschreibung leicht theoretisch wirken.
Emergenz
Kein einzelner Fisch enthält einen Bauplan für den Schwarm. Trotzdem entstehen auf der Ebene des Gesamtsystems Strukturen und Bewegungsmuster, die sich aus dem Verhalten eines einzelnen Fisches allein nicht ablesen lassen.
Genau das bezeichnet Emergenz: Durch die Wechselwirkungen vieler Elemente entstehen auf einer höheren Systemebene neue Eigenschaften.
Selbstorganisation
Die Ordnung organisiert sich aus lokalen Interaktionen heraus selbst.
Ebenso bemerkenswert ist, dass diese Ordnung ohne zentrale Steuerung entsteht. Niemand weist den Fischen ihre Position zu, bestimmt die Form des Schwarms oder koordiniert ihre Bewegungsrichtung.
Nichtlinearität
Besonders interessant wird es, wenn wir die Parameter verändern. Eine kleine Veränderung eines Parameters muss nicht zwangsläufig nur eine kleine Veränderung des Gesamtsystems hervorrufen.
Über weite Bereiche kann sich scheinbar wenig verändern – bis das System einen kritischen Bereich erreicht und in einen qualitativ anderen Zustand übergeht. Aus ungeordneter Bewegung kann beispielsweise kollektive Bewegung entstehen.
Solche Phasenübergänge zeigen besonders anschaulich, warum lineare Intuition bei komplexen Systemen an Grenzen stößt: Doppelt so viel Ursache bedeutet nicht zwangsläufig doppelt so viel Wirkung.
Rückkopplungen
Hinzu kommen Rückkopplungen. Ein Fisch reagiert auf die Bewegung seiner Nachbarn. Diese reagieren wiederum auf andere Fische – und möglicherweise auf ihn selbst. Eine lokale Veränderung kann sich dadurch im Schwarm ausbreiten und über viele Wechselwirkungen auf das System zurückwirken.
Mit Hindernissen, Futter und Raubfisch kommt schließlich die Umwelt hinzu. Das System reagiert auf äußere Veränderungen, verändert dadurch seinen eigenen Zustand und reagiert anschließend aus diesem neuen Zustand heraus weiter.
Damit wird verständlich, warum komplexe Systeme trotz einfacher Regeln schwer vorherzusagen sein können.
Wir können die Regeln kennen. Wir können die einzelnen Komponenten kennen. Wir können sogar wissen, welche äußeren Einflüsse auf das System wirken.
Und trotzdem folgt daraus nicht automatisch, dass wir seinen zukünftigen Zustand präzise vorhersagen können.
Komplexität entsteht nicht unbedingt dadurch, dass die einzelnen Regeln kompliziert sind. Sie entsteht vor allem durch die Vielzahl miteinander gekoppelter Wechselwirkungen und die Dynamik, die daraus hervorgeht.
Vom Film zum Drohnenschwarm
Das Boids-Modell war ursprünglich kein wissenschaftliches Modell zur Erklärung komplexer Systeme. Craig Reynolds entwickelte es vor allem, um Schwärme in Computeranimationen glaubwürdig darstellen zu können.
Das Prinzip erwies sich dafür als ausgesprochen wirkungsvoll: Statt die Bewegung jedes einzelnen Tieres zu animieren, konnten viele virtuelle Individuen auf Basis lokaler Regeln selbstständig miteinander interagieren.
Ein bekanntes Beispiel für den späteren Einsatz solcher Verfahren ist Tim Burtons Film Batman Returns von 1992. Für die Darstellung großer Gruppen von Fledermäusen und Pinguinen kamen Verfahren zum Einsatz, die auf Reynolds‘ Arbeiten zur verhaltensbasierten Animation aufbauten.
Die grundlegende Idee reicht inzwischen weit über die Filmindustrie hinaus.
Ähnliche Prinzipien finden sich beispielsweise in der Schwarmrobotik und bei der Koordination von Drohnenschwärmen. Auch dort stellt sich eine vergleichbare Frage: Wie können viele autonome Einheiten koordiniert handeln, ohne dass eine zentrale Instanz permanent jede einzelne Bewegung vorgibt?
Dabei handelt es sich nicht einfach um das ursprüngliche Boids-Modell, das unverändert auf reale Drohnen übertragen wird. Moderne Systeme sind erheblich komplexer und müssen zusätzliche Anforderungen wie Kommunikation, Sicherheit, Navigation und physikalische Randbedingungen berücksichtigen.
Das zugrunde liegende Prinzip bleibt jedoch interessant:
Komplexes kollektives Verhalten kann entstehen, indem viele autonome Einheiten einfachen lokalen Regeln folgen und aufeinander reagieren.
Was bei Reynolds als Lösung für ein Problem der Computeranimation begann, wurde damit zu einem anschaulichen Beispiel für eine sehr viel allgemeinere Idee dezentral organisierter Systeme.
Was hat das mit Teams, Organisationen und Führung zu tun?
An dieser Stelle liegt eine Übertragung auf Teams und Organisationen nahe. Dabei ist allerdings Vorsicht geboten:
Menschen sind keine Boids.
Menschen folgen nicht einfach drei fest programmierten Regeln. Sie haben eigene Ziele, Erfahrungen und Interessen. Sie kommunizieren miteinander, lernen, interpretieren Situationen, üben Macht aus, verhandeln Regeln – und können sich sogar bewusst entscheiden, diese Regeln nicht einzuhalten.
Das Boids-Modell ist deshalb kein Modell einer Organisation und erst recht kein Instrument, mit dem sich ihr Verhalten vorhersagen ließe.
Als Denkmodell für Führung in komplexen Systemen finde ich es trotzdem ausgesprochen interessant.
Viele klassische Vorstellungen von Steuerung folgen zumindest implizit einer linearen Logik:
Wir definieren ein Ziel, leiten daraus Maßnahmen ab und steuern deren Umsetzung, um den gewünschten Zustand zu erreichen.
In einem komplexen System ist diese zielgerichtete Steuerung jedoch nur begrenzt möglich. Eine Intervention wirkt nicht einfach auf ein passives System. Menschen reagieren darauf, verändern ihr Verhalten und beeinflussen damit wiederum andere. Rückkopplungen entstehen. Wirkungen können sich verstärken oder abschwächen. Und kleine Veränderungen können unter bestimmten Bedingungen überraschend große Folgen haben.
Das Boids-Modell macht diesen Unterschied anschaulich.
Ich kann versuchen, einen bestimmten Zustand des Schwarms herzustellen. Aber ich kann nicht jedem einzelnen Fisch seine Position vorgeben – denn dann hätte ich keinen selbstorganisierten Schwarm mehr. Stattdessen kann ich die Regeln und Rahmenbedingungen verändern und anschließend beobachten, welche Dynamik daraus entsteht.
Übertragen auf Führung führt das zu einer interessanten Unterscheidung:
Ein komplexes System ist nicht beliebig steuerbar. Aber es ist beeinflussbar.
Führung kann Ziele und Orientierung geben. Sie kann Rahmenbedingungen gestalten, Informationsflüsse verändern, Ressourcen bereitstellen, Interaktionen ermöglichen oder Regeln der Zusammenarbeit beeinflussen.
Welche Dynamik daraus im Gesamtsystem entsteht, lässt sich jedoch nicht in jedem Fall detailliert vorausplanen.
Damit verändert sich auch die Rolle von Führung: Neben das Planen und Entscheiden tritt das Beobachten, Lernen und Anpassen
Statt ausschließlich zu fragen:
„Welche Maßnahme bringt uns zum gewünschten Ergebnis?“
wird eine zweite Frage wichtig:
„Welche Bedingungen können wir gestalten, damit sich das System in eine gewünschte Richtung entwickeln kann – und woran erkennen wir frühzeitig, was tatsächlich entsteht?“
Gerade darin liegt für mich eine der interessantesten Lehren des Boids-Modells für die Arbeitswelt: Führung verliert in komplexen Systemen nicht ihre Bedeutung. Aber sie muss akzeptieren, dass Einfluss und Kontrolle nicht dasselbe sind.
Komplexität erfahrbar machen
Für den Business-Kontext liegt für mich eine weitere wichtige Erkenntnis nicht allein im Boids-Modell selbst, sondern in der Simulation als Lernmethode.
Komplexität lässt sich theoretisch erklären. Wir können über Emergenz, Rückkopplungen, Nichtlinearität, Selbstorganisation oder begrenzte Vorhersagbarkeit sprechen. Doch etwas intellektuell verstanden zu haben, bedeutet noch nicht zwangsläufig, im konkreten Handeln auch mit dieser Dynamik umgehen zu können.
Simulationen, Planspiele und andere Formen erfahrungsbasierten Lernens bieten hier einen anderen Zugang.
In Weiterbildungen, Beratungen oder Coachings können sie eine kontrollierbare und geschützte Umgebung schaffen, in der grundlegende Eigenschaften komplexer Systeme unmittelbar erfahrbar werden. Teilnehmer können Entscheidungen treffen, Hypothesen formulieren und intervenieren – und anschließend beobachten, welche Auswirkungen tatsächlich entstehen.
Dabei kann gerade die Abweichung zwischen erwarteter und tatsächlicher Wirkung besonders lehrreich sein.
Eine scheinbar kleine Intervention kann große Folgen haben. Eine deutliche Veränderung kann nahezu wirkungslos bleiben. Wirkungen können zeitverzögert auftreten oder über Rückkopplungen an anderer Stelle sichtbar werden. Und manchmal entwickelt sich ein System in eine Richtung, mit der vorher niemand gerechnet hat.
Der entscheidende Vorteil gegenüber realen Organisationen: In einer Simulation darf ein Experiment scheitern. Man kann Parameter verändern, Entscheidungen zurücknehmen, unterschiedliche Strategien ausprobieren und anschließend gemeinsam reflektieren, warum das System so reagiert hat.
Das Boids-Modell ist dafür nur ein mögliches Beispiel.
Je nach Fragestellung können andere Simulationen, Planspiele oder weitere Formate erfahrungsbasierten Lernens geeigneter sein. Entscheidend ist nicht das konkrete Modell, sondern der Perspektivwechsel:
Komplexität wird nicht nur beschrieben, sondern erlebt.
Gerade für die Entwicklung von Führungskompetenz halte ich diesen Erfahrungsraum für wertvoll. Denn der Umgang mit komplexen Systemen lässt sich nur begrenzt durch die Vermittlung von Methoden erlernen. Ebenso wichtig ist es, ein Gefühl dafür zu entwickeln, wann Vorhersagen unsicher werden, welche unbeabsichtigten Wirkungen Interventionen haben können – und wann es sinnvoller ist, zu beobachten, zu lernen und nachzusteuern, statt an einem einmal entworfenen Plan festzuhalten.
Quellen
- [Parisi2022] Giorgio Parisi, Der Flug der Stare: Das Wunder komplexer Systeme (2022)
- [Reynolds1987] Craig W. Reynolds, Flocks, herds, and schools: a distributed behavioral model, SIGGRAPH ’87 Conference Proceedings (1987)